LanderPi Raspberry Pi Robot Car with AI Vision Robotic Arm, Support ROS2, Large AI Model (ChatGPT), SLAM Mapping/Navigation, AI Voice Interaction, Intelligent Sorting
โพสต์เมื่อ : 21 ม.ค 2569 เวลา 8:32 น.
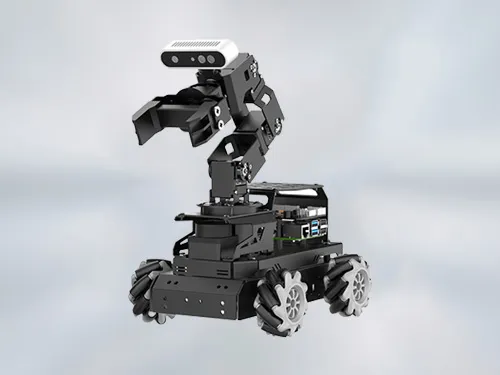
LanderPi เป็นหุ่นยนต์เพื่อการศึกษาระดับสูงที่พัฒนาขึ้นบนแพลตฟอร์ม Raspberry Pi 5 และระบบปฏิบัติการ ROS2 (Robot Operating System 2) ครับ รุ่นนี้ถือเป็น "ตัวท็อป" ที่รวมเทคโนโลยีสมัยใหม่หลายอย่างไว้ในตัวเดียว ทั้งระบบนำทาง SLAM, การมองเห็นแบบ 3 มิติ (3D Vision), แขนกล, และ AI แบบ Generative (ChatGPT)
คุณสมบัติเด่น
Main Controller: ใช้ Raspberry Pi 5 (รุ่นใหม่ล่าสุด) เป็นสมองหลักในการประมวลผล AI และภาพที่ซับซ้อน ซึ่งเร็วกว่า Pi 4 มาก
Co-processor: ใช้ชิป STM32 ช่วยจัดการเรื่องการควบคุมมอเตอร์และเซนเซอร์ระดับล่าง เพื่อแบ่งเบาภาระของ Raspberry Pi ทำให้การเคลื่อนไหวแม่นยำขึ้น
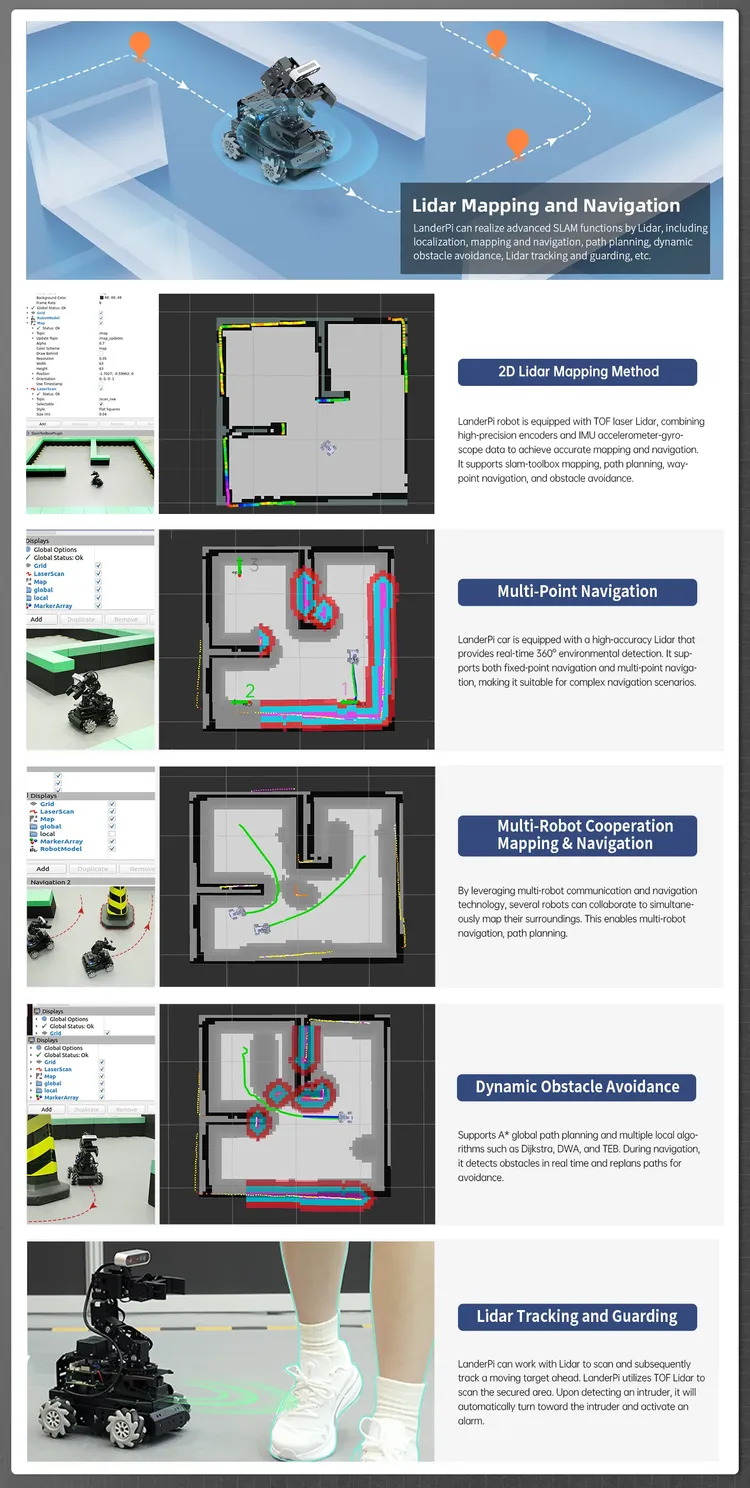
- LiDAR: มาพร้อม Lidar (เซนเซอร์วัดระยะด้วยเลเซอร์) แบบหมุน 360 องศา ใช้สำหรับการสร้างแผนที่ (Mapping) และการนำทาง
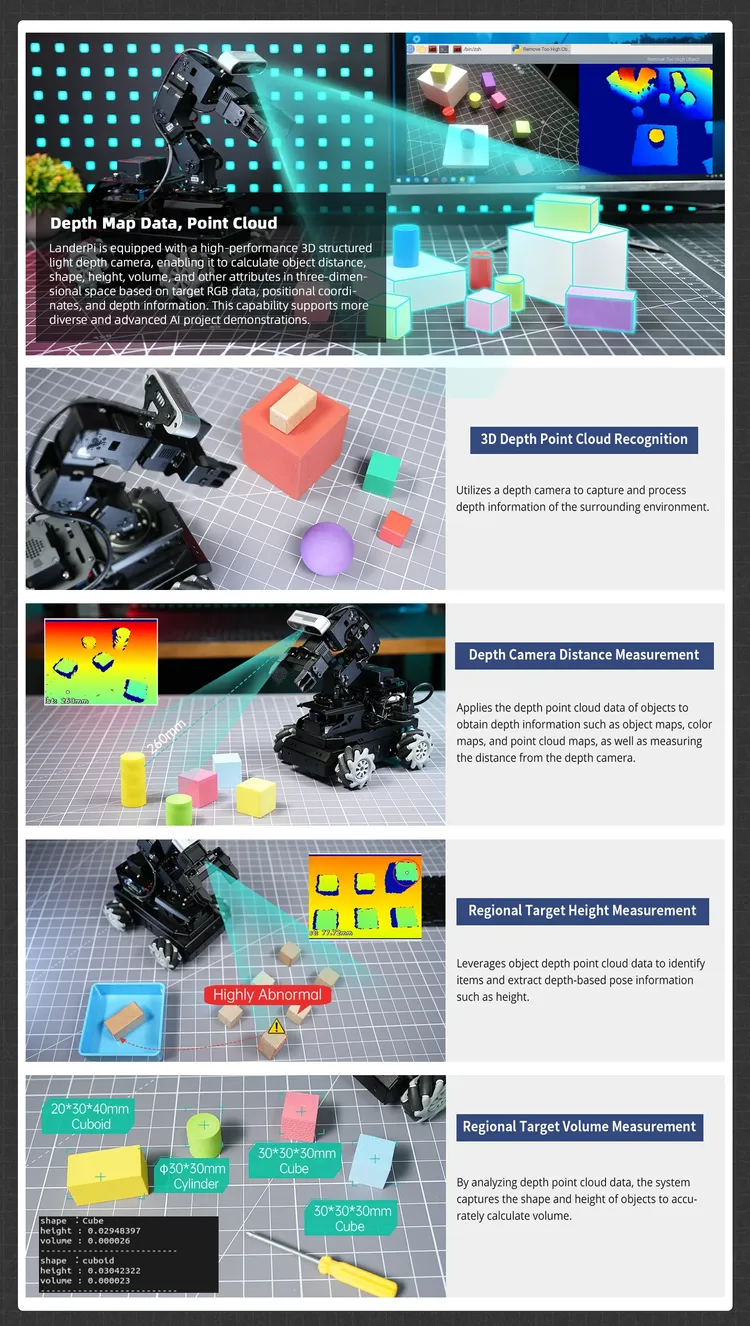
- 3D Depth Camera: กล้องวัดความลึก (Depth Camera) ที่สามารถจับภาพแบบ RGB และวัดระยะความลึกของวัตถุได้ (คล้าย FaceID) ช่วยให้หุ่นยนต์แยกแยะรูปทรงและระยะห่างของวัตถุได้แม่นยำกว่ากล้องธรรมดา
- AI Voice Module: มีโมดูลรับเสียงอัจฉริยะ รองรับการสั่งงานด้วยเสียงและการโต้ตอบผ่าน AI
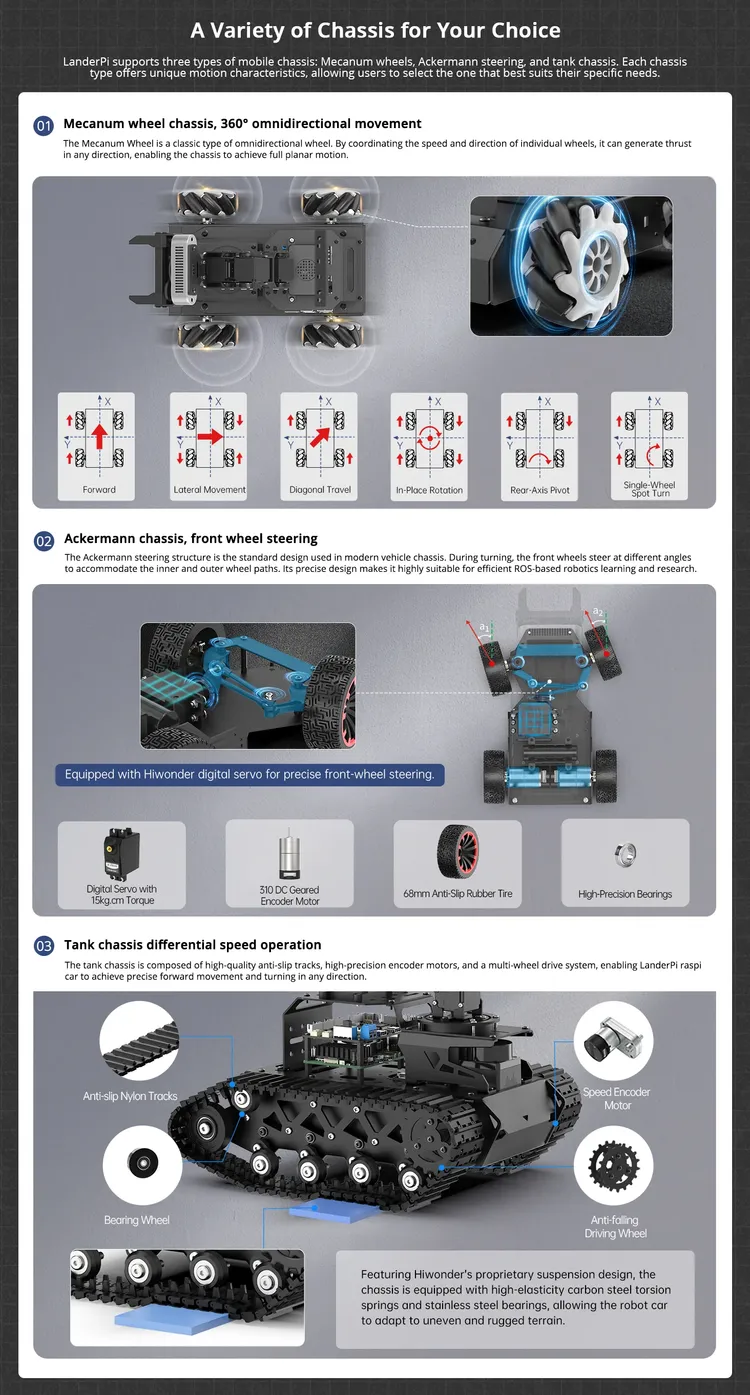
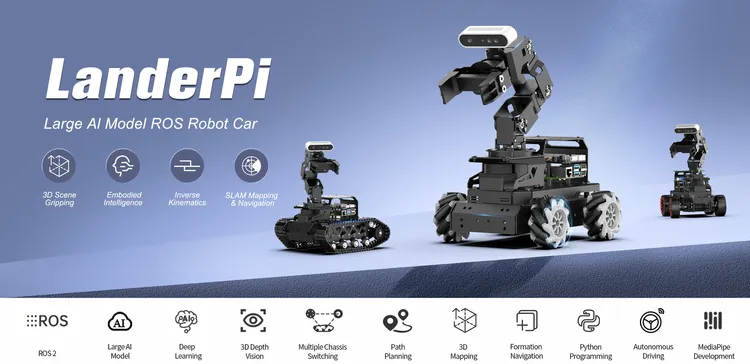
จุดเด่นของ LanderPi คือความยืดหยุ่นของโครงสร้าง โดยมักจะมีตัวเลือกฐานล้อ 3 แบบ (ขึ้นอยู่กับชุดที่เลือก):
- Mecanum Wheels: ล้อที่วิ่งได้รอบทิศทาง (เดินหน้า-ถอยหลัง-สไลด์ข้าง) เหมาะสำหรับพื้นที่แคบ
- Ackerman Steering: ระบบเลี้ยวคล้ายรถยนต์จริง (เลี้ยวล้อหน้า) เน้นความสมจริงในการขับขี่
- Tank (ตีนตะขาบ): สำหรับลุยพื้นที่ขรุขระ
- นอกจากนี้ยังมี แขนกล 6 องศาอิสระ (6-DOF Robotic Arm) ติดตั้งอยู่บนตัวรถ พร้อมกริปเปอร์สำหรับหยิบจับวัตถุ
- ความสามารถด้านซอฟต์แวร์และ AI (Software & AI Features)
- ROS2 Humble: รันบน ROS2 ซึ่งเป็นมาตรฐานใหม่ของวงการหุ่นยนต์ (ทันสมัยกว่า ROS1)
- SLAM & Navigation: สามารถสร้างแผนที่ห้อง (Mapping) และเดินไปยังจุดเป้าหมายได้เองโดยหลบสิ่งกีดขวางอัตโนมัติ (Autonomous Navigation)
- Generative AI (ChatGPT): มีฟีเจอร์เชื่อมต่อกับ Large Language Model (เช่น ChatGPT) ทำให้หุ่นยนต์สามารถ "เข้าใจ" คำสั่งภาษาธรรมชาติที่ซับซ้อนได้ และโต้ตอบกลับมาเป็นเสียงพูด
- Deep Learning Vision: ใช้โมเดลอย่าง YOLOv8 ในการตรวจจับวัตถุ ป้ายจราจร หรือแยกแยะสิ่งของเพื่อใช้แขนกลคัดแยก
เหมาะกับใคร?
- นักศึกษาวิศวกรรม/หุ่นยนต์: ที่ต้องการเรียนรู้ ROS2, SLAM, และ Path Planning อย่างลึกซึ้ง
- นักวิจัย AI: ที่ต้องการแพลตฟอร์มทดสอบอัลกอริธึม Vision หรือ LLM บนหุ่นยนต์เคลื่อนที่
- Maker: ที่อยากขยับจากหุ่นยนต์เดินตามเส้นธรรมดา มาเป็นหุ่นยนต์ที่ "คิดเองได้"